DSPOWER anno MMXII coepit, in investigatione et evolutione fabricandi, educationis, servomotorum roboticorum, servomotorum roboticorum intelligentium, et servomotorum "Building Block" operam dat.
Cum robota vel machinas intelligentes designantur, accuratio angularis servomotorum saepe est parametrus facile neglegendus sed tamen maximi momenti. Fortasse in casibus occurristi ubi motor servo ad positionem destinatam rotari non potest, aut positio adepta paulum singulis vicibus variat, quod instabilitatem in toto systemate causat.
Hoc plerumque fit quia valori accuratae angularis servomotoris non attendisti, et tantum parametros fundamentales ut momentum rotatorium et celeritatem probasti.
Quid est Praecisio Angularis Motoris Servo?
Accuratio angularis motoris servo significat gradum deviationis inter positionem rotationis actualem et positionem theoreticam destinatam post acceptum signum moderationis. Exempli gratia, motor servo cum accuratione ±1°, theoretice ad 90° rotans, re vera inter 89° et 91° poni potest. Hic valor accurationis standardis plerumque a fabricante motoris servo in specificationibus technicis datur.
Unus est e praecipuis indicibus ad mensurandam efficacitatem servomotorum. Serva altae praecisionis motus accuratos et repetibiles instrumentorum tuorum praestant, praesertim in condicionibus quae accuratam gubernationem requirunt, ut prehensio brachii robotici et positio cardinis camerae.
Intellectus momenti accuratae angularis, quae non semper facile praesto est, adiuvat te multa problemata potentialia vitare in primo stadio cruciali operis. Servi vili pretio sed parvae accurationis errores cumulativos in toto systemate re vera causare possunt, functionem eius totam tandem afficientes et ad effectus adversos ducentes.
Quapropter, cum servomotorem eligis, parametros accuratae qualitatis in specificationibus diligenter perlegere debes et producta quae suas accuratae qualitates clare declarant, potius quam decisiones facere in sola experientia praeterita aut pretio.
Cur Angularis Accuratio Maxime Necessaria Sit Pro Proiectis
Accuratio angularis directe determinat exsecutionem certam munerum ab apparatu. Exempli gratia,Si systemate automatico vestigationis uteris, praecisio servo-motoria imminuta cameram impediet quominus scopum accurate dirigat, efficaciam vestigationis insigniter minuens.Similiter, in automatione industriali, servomotio humilis defectus brachii robotici et etiam problemata productionis causare potest.
Praecisio insufficiens non solum perfunctionem afficit, sed etiam tempus et sumptus configurationis significanter auget propter necessitatem calibrationum crebrarum vel substitutionum partium.
Ex prospectu experientiae usoris, servi altae praecisionis operationem machinae faciliorem et professionaliorem efficiunt. Exempli gratia, in robotis educationalibus vel ludicris callidis, motus accurati interactivitatem augent et frustrationem usorum a machinis non respondentibus ortam prohibent.
Ergo, quamvis in servomotores altae praecisionis investitio sumptus initiales augere videatur, re vera rationes successus incepti et stabilitatem diuturnam auget, ita ut electio sit valde sumptuosa.
Quomodo Servos Altae Praecisionis Eligas
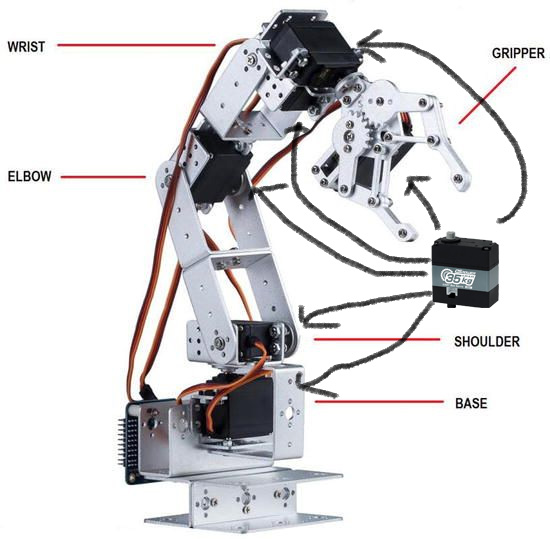
Cum servomotor altae praecisionis eligendum est, primum gradum est specificationes producti inspicere et valores numericos claros pro accuratione angulari, ut ±0.5° vel ±1°, quaerere. Generaliter loquendo, servomotores digitales accuratiores sunt quam analogi, quia microprocessores ad imperium circuli clausi utuntur, quod adaptationes positionis in tempore reali permittit.
Simul, ad genus servomotoris attende; motores sine spazzolis vel sine nucleo saepe commoda habent in terminis accurationis et diuturnitatis, dum motores sine nucleo commoda offerunt in diuturniore tempore operationis continuae et meliore dissipatione caloris.
Scenario applicationis considera.Si proiectum tuum celerem responsionem et magnam praecisionem requirit, servo digitale eligere potes quod magnam frequentiam renovationis sustinet.Si pecunia tua limitata est sed requisita accuratiae non alta sunt, servomotor ordinarius sufficere potest.
Praeterea, recensiones usorum et relationes probationum lege ut accuratiam in usu reali intellegas, vitando decisiones quae solum in parametris theoreticis nituntur. Memento, servomotores altae praecisionis plerumque maiorem tensionem et meliorem protocolla moderandi sustentationem, ut puta vias seriales TTL vel vias CAN, requirunt.
Qui factores praecisionem servorum afficiunt?
Accuratio motoris servo afficitur a variis factoribus, qui et structuram internam et ambitum externum comprehendunt. Factores interni imprimis includunt motum dentatum, genus motoris, et systema retroactionis. Motores servo cum magno motu dentatum hysteresin experientur durante rotatione inversa, quod ad accurationem minuendam ducit.
Attamen, servomotores circuitus clausi cum encoderibus mechanismis retroactionis utuntur ad errores minuendos, ita accuratiam augentes. Factores externi includunt stabilitatem tensionis potentiae, qualitatem signi moderandi, et variationes oneris.
Exempli gratia, fluctuationes tensionis facile celeritates rotationis servo inaequales causare possunt, accuratiam positionis afficientes. Strepitus in signo moderatorio etiam interpretationem mandati servo impedire potest. Praeterea, onus nimium vel installatio impropria etiam ad iacturam accuratiae ducere potest.
Ergo,Cum servis altae praecisionis utuntur, essentiale est ut stabilis fons potentiae, signum purum, et structura mechanica bene designata curentur ad efficientiam quam maxime augendam.
Quomodo accuratiam servorum probare et calibrare?
Instrumentis simplicibus uti potes, ut putaMensura angulari vel index lasericus, ad signa accurata ad moderatorem mittendas ad accuratiam servi probandam.Servum ad angulos scopos multiplices, ut 0°, 90°, et 180°, verte, deinde positionem actualem metire et deviationem computa.
Hoc processum pluries repete et medium numerum cape ad repetibilitatem aestimandam. Si magna deviatio est, calibratio necessaria esse potest. Multae machinae digitales calibrationem programmatis sustinent, quae errores compensat per adaptationem parametrorum moderationis.
Calibratio typice mandata calibrationis mittendi vel programmata specialia utenda implicat. Exempli gratia, microcontroller signum PWM mittere et differentiam inter positionem actualem et valorem theoreticum notare potest, deinde discrepantiam codice addere ut eam corrigat.
Probationes et calibrationes regulares vitam servo extendere et operationem stabilem diuturnam praestare possunt. In applicationibus criticis, commendatur ut hos gradus ante institutionem perficiantur, ne difficultates in posterioribus emendationibus appareant.
Usus Communes Servorum Altae Praecisionis
Servomotores altae praecisionis late adhibentur in campis quae accuratam gubernationem requirunt, ut putarobotica, industria aëronautica, et apparatus medicusIn robotica, in actuatoribus articularibus adhibetur ad motus lenes et prehensionem accuratam efficiendam.
In cardinis dronum, servomotores altae praecisionis cameras stabilire adiuvant, imagines claras efficientes. Praeterea, cortinas automaticas et camerae securitatis in domibus intelligentibus praecisione servomotorum nituntur ad operationem lenem.
In his condicionibus, praecisio directe ad salutem et efficaciam systematis pertinet. Exempli gratia,In robotis medicis, etiam minima errata ad defectum chirurgicum ducere possunt, itaque maximi momenti est servos altae praecisionis et altae fidelitatis eligere.Intellectus harum applicationum te adiuvare potest ut melius incepta tua planifices et typos servorum idoneos eligas ad efficientiam generalem emendandam.
Tempus publicationis: VIII Novembris MMXXXV